Richtig erkannt? Sensoren für Assistenzsysteme
Radar-, Lidar-, Infrarot-, und Ultraschall-Sensoren in Kombination mit Kameras sorgen für die fehlerfreie Funktion von Fahrerassistenzsystemen. Was können moderne Sensoren?
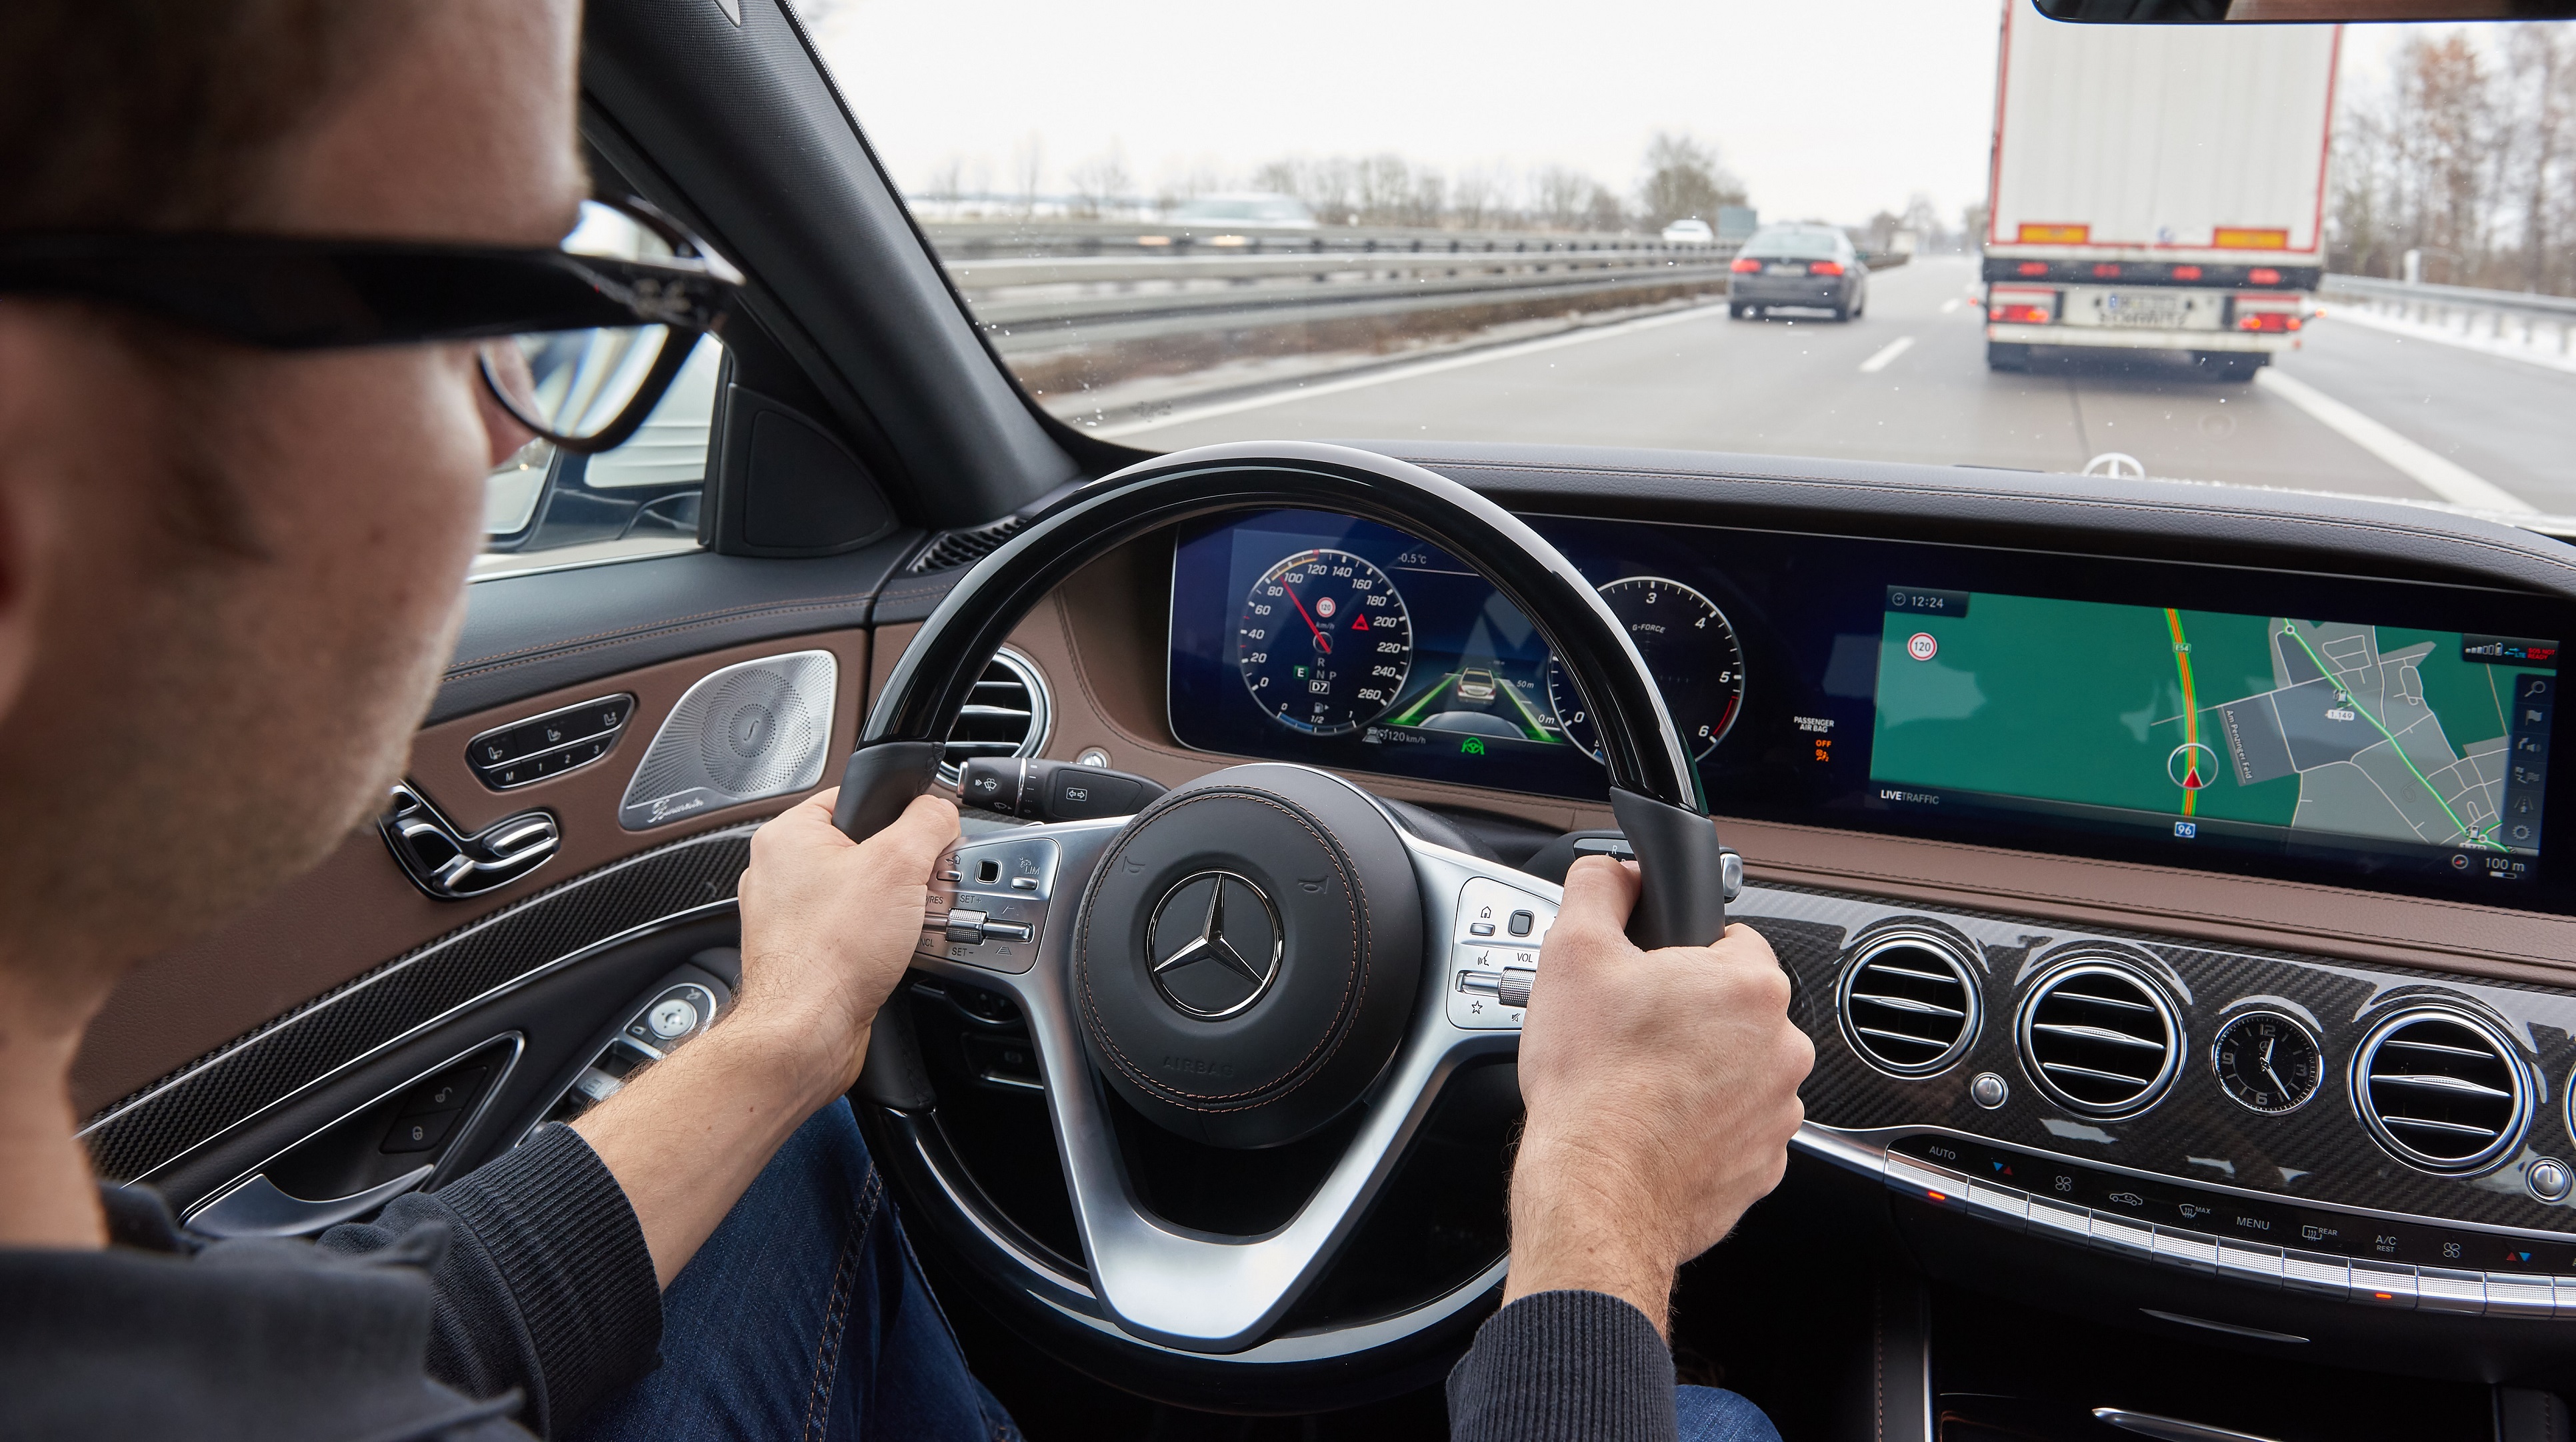
Der Tempomat sorgt nicht nur für das Beibehalten der Geschwindigkeit, sondern er regelt auch den Abstand zum vorausfahrenden Fahrzeug und erkennt Tempoveränderungen. Verantwortlich für die Funktion sind Lidar-Sensoren in Verbindung mit dem Long-Range-Radar und der Frontkamera. Bild:ADAC
Sensoren zur Umfelderkennung haben deutlich an Leistung zugelegt und sind kostengünstiger geworden. Gleichzeitig stützen leistungsstarke Steuergeräte den Trend, immer mehr Aufgaben an automatisiert arbeitende Systeme zu übertragen.
Infrarotsysteme
Ein wichtiges Bauteil ist dabei der sogenannte Lidar-Sensor. Die Abkürzung bedeutet Light Detection and Ranging – ein optisches Messsystem, um Objekte zu detektieren. Durch die Reflexion des ausgesandten Lichts am Objekt bis zum Wiedereintreffen des Lichts am Empfänger lässt sich über die Laufzeit die Position des Objekts bestimmen. Im Prinzip also ein Laserscanner, der ein dreidimensionales Abbild der Umgebung erstellt.
Lidarsysteme arbeiten allerdings nicht mit Mikrowellen, sondern mit Lichtpulsen aus den Bereichen des nicht sichtbaren Lichts, also nahes Infrarot. Typisch sind 905 nm Wellenlänge, eine Reichweite von 200 m bei guten Witterungsbedingungen, hohe Winkelauflösung und 360°-Abdeckung.
Für einen Nachtsichtassistenten wird dagegen eine Fern-Infrarotkamera genutzt. Sie reagiert auf die Wärme von Objekten. In Schwarzweißbilder umgewandelt, sind die Informationen im Kombi-Instrument zu sehen. Die kühlere Umgebung erscheint dunkel, Menschen und Tiere erscheinen auffällig hell. Das System erkennt bis in 300 m Personen sowie größere Wildtiere. In gefährlichen Situationen ertönt ein Warnsignal. Abhängig vom Scheinwerfer ist es zudem möglich, die Person mit drei kurzen Lichtimpulsen anzuleuchten.
Kamerasysteme
Auch gewöhnliche Kamerasysteme sind Standard bei der Umfeldüberwachung in Fahrzeugen. Automobilhersteller verwenden für ihre Fahrerassistenzsysteme sowohl Mono- als auch Stereokameras. Letztere sind in der Lage, ohne zusätzliche Sensorik Hindernisse dreidimensional zu erkennen. Bei einer Stereokamera beschränkt allerdings der Bauraum die 3D-Abbildung: Je geringer der Abstand zwischen den beiden Kameralinsen ist, desto geringer fällt die effektive dreidimensionale Messreichweite aus.
Das bedeutet: Stereokameras können bis 50 m vor dem Fahrzeug dreidimensional sehen. Darüber hinaus sind die perspektivischen Unterschiede der beiden aufgenommenen Bilder zu gering, um daraus 3D-Informationen abzuleiten. Ab dieser Grenze verhält sich die Kamera wie eine Monokamera.
Die Reichweite einer Monokamera beträgt unabhängig vom Bauraum 240 m. Durch die Zusammenführung der Bilder mehrerer Kameras und Sensoren lässt sich ebenfalls eine dreidimensionale Darstellung erzeugen. Kameras im Innenraum können zudem erkennen, ob der Fahrer müde oder abgelenkt ist. Umgebungskameras erfassen darüber hinaus das unmittelbare Pkw-Umfeld und zeigen Hindernisse auf.
Radar und Ultraschall
Radarsysteme (meist mit 77 GHz) erlauben zwar genaue Geschwindigkeits- und Entfernungsmessungen – auch bei hoher Geschwindigkeit des Fahrzeugs, aber keine hohe Winkelauflösung. Sie dienen beispielsweise zur Kollisionsvermeidung. Zu ihren Stärken gehört die Wetterunabhängigkeit. Sie sind kostengünstig, robust und kompakt. Neben dem Nahbereichsradar zum Erkennen von Objekten bis 30 m gibt es Mid-range- und Long-range-Systeme mit 250 m Reichweite.
Ultraschallsensoren sind schon länger Bestandteil der klassischen Einparkhilfe. Sie messen die Entfernung zum nächsten Objekt, indem sie die Laufzeit reflektierter Schallimpulse erfassen, die sie ausgesandt haben. Als Nahbereichsspezialisten sind sie für automatisiertes Fahren eher nicht von Belang, doch als Park- und Totwinkelassistent haben sie sich bewährt.
Ultraschallsensoren sind kompakt, robust und günstig. Sie arbeiten auch bei Nacht und ohne Beeinträchtigung etwa bei Nebel, allerdings nicht sehr zuverlässig bei Schnee und sind unbrauchbar für größere Distanzen.
Sensorfusion
Alle relevanten Daten von Radar, Kameras und Ultraschallsensoren können inzwischen mit Hilfe der Sensorfusion intelligent verknüpft werden. Laut VDA macht dies das automatisierte Fahren erst möglich. Der Verein Deutscher Ingenieure VDI bestätigt ebenso, dass Multisensoren im Trend liegen. Diese Technologien werden immer günstiger, sind kompakter, arbeiten energieeffizient und erzielen eine hohe Genauigkeit der Detektion.
Redundanzen, also die teilweise Überlagerung von Ergebnissen der Umfeld-Erkennung, sind dabei ausdrücklich erwünscht. Erst Redundanzen und Plausibilitätsprüfungen, also die systeminterne Kontrolle, ob die Umgebungsdaten korrekt erfasst wurden, verhindern eine fehlerhafte Interpretation der Daten.
Die Experten des VDI erwarten für die Zukunft einen je nach Automatisierungsgrad und Fahrzeugklasse spezialisierten Sensormix – meist eine Kombination aus Radar, Kamera und Lidar.


